위치 해석
『기구학』 6판 2장(위치와 변위)과 소단원정리 PDF를 바탕으로 만든 초안이다. 필기로 교체·검수 예정.
학습목표
- 위치차(한 관측자·두 점)와 상대 위치(한 점·두 관측자)를 구분할 수 있다
- 기구의 루프 폐쇄 방정식을 세우고 미지수 개수를 셀 수 있다
- 4절 링크·슬라이더-크랭크의 위치를 대수식 또는 복소 대수로 풀고 두 조립 자세를 구분할 수 있다
- 커플러 곡선을 계산으로 그릴 수 있다
2.1 움직이는 점의 궤적
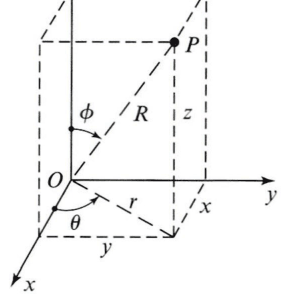
위치는 기준좌표계에 대해서만 정의된다. 좌표계가 정하는 것은 원점, 축 방향, 거리 척도. 점이 움직이며 지나는 위치들의 집합이 궤적이다. 고정 링크(1)에 붙은 좌표계가 절대좌표계 $x_1y_1z_1$. 같은 점이라도 관측자가 다르면 궤적이 다르다.
2.2 점의 위치
$$\mathbf R_P = R^x_P\,\hat{\mathbf i} + R^y_P\,\hat{\mathbf j} + R^z_P\,\hat{\mathbf k},\qquad R_P = \sqrt{(R^x_P)^2 + (R^y_P)^2 + (R^z_P)^2}$$
평면에서는 크기와 각도 두 개로 충분하다(극좌표 $R\angle\theta$). 각도는 $x$ 축에서 **반시계(+)**로 잰다.
2.3 두 점 간의 위치차
$$\mathbf R_{PQ} = \mathbf R_P - \mathbf R_Q \quad\Leftrightarrow\quad \mathbf R_P = \mathbf R_Q + \mathbf R_{PQ}$$
$\mathbf R_{PQ}$ 는 Q 에서 P 로 향하는 벡터다(아래첨자 순서 주의). 두 위치 벡터는 같은 관측자가 본 것이어야 하고, 원점을 바꿔도 위치차는 변하지 않는다.
2.4 점의 상대 위치
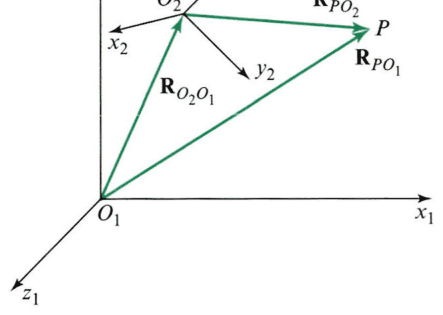
다른 좌표계 2 의 관측자가 본 위치가 상대(겉보기) 위치 $\mathbf R_{P/2}$.
$$\mathbf R_{P/1} = \mathbf R_{O_2/1} + \mathbf R_{P/2}$$
| 점 | 관측자 | |
|---|---|---|
| 위치차 $\mathbf R_{PQ}$ | 둘 | 하나 |
| 상대 위치 $\mathbf R_{P/2}$ | 하나 | 둘 |
이 둘의 구분이 속도 해석·가속도 해석의 출발점이다. 위치차를 미분하면 속도차, 상대 위치를 미분하면 겉보기 속도가 된다.
2.5 점의 절대 위치
절대좌표계(링크 1) 관측자가 본 위치. $\mathbf R_{P/1} \equiv \mathbf R_P$ 로 "/1" 을 생략한다. 실제로 움직이지 않는 좌표계는 없지만 공학에서는 지면(프레임)을 고정으로 본다.
2.6 강체의 자세
강체의 위치 = 기준점 하나의 위치 + 자세.
- 평면 강체: 기준점 2좌표 + 각도 1개 → 자유도 3
- 공간 강체: 기준점 3좌표 + 자세 3각도 → 자유도 6
같은 강체 위 두 점 거리 $R_{BA}$ 는 일정하고 변하는 것은 각도뿐이다. 링크 각도 $\theta_i$ 는 그 링크에 붙은 $x_i$ 축 방향이다.
2.7 루프 폐쇄 방정식
기구를 링크를 따라 한 바퀴 도는 벡터 루프로 쓰면 합이 0 이다.
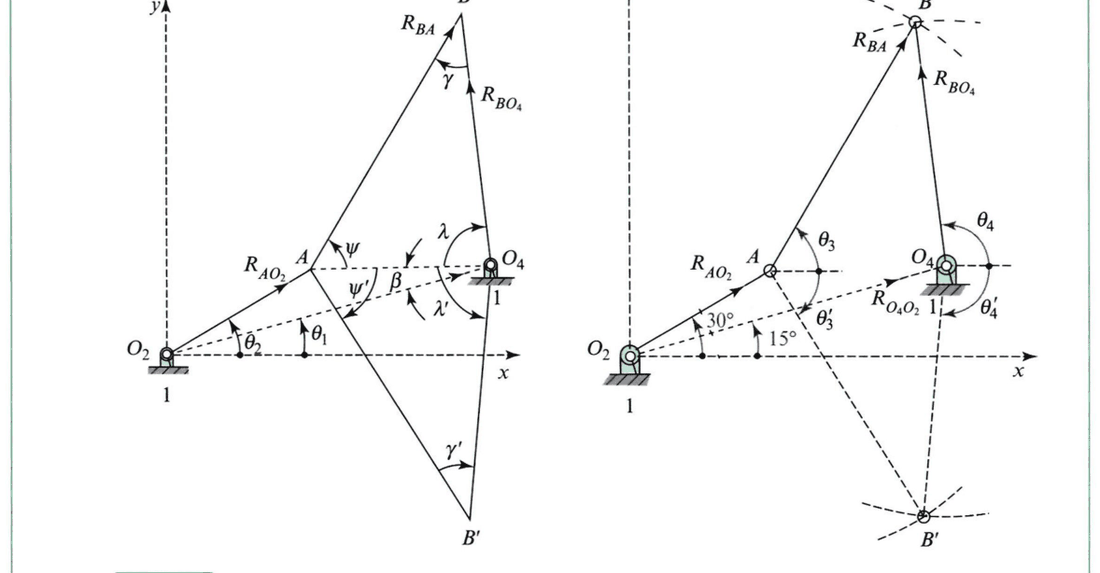
$$\mathbf R_{AO_2} + \mathbf R_{BA} - \mathbf R_{BO_4} - \mathbf R_{O_4O_2} = \mathbf 0\qquad (\text{4절 링크})$$
- 평면 벡터식 1개 = 스칼라식 2개($x$, $y$) → 루프 하나로 미지수 2개를 푼다
- 입력 $\theta_2$ 를 주고 $\theta_3$, $\theta_4$ 를 구한다
- 독립 루프 수 = $j - n + 1$
- 미끄럼 대우는 길이가 변하는 벡터로 쓴다
위치 해석 = 루프 방정식을 미지수에 대해 푸는 것.
2.8 도식적 위치 해석
축척대로 작도한다. 4절 링크라면 $A$ 위치를 정한 뒤, $A$ 중심 반지름 $R_{BA}$ 원과 $O_4$ 중심 반지름 $R_{BO_4}$ 원의 교점이 $B$ 다.
교점은 2개 — 개방형/교차형 두 조립 자세. 교점이 없으면 그 입력각에서는 조립 자체가 안 된다. 정확도는 낮지만 해의 개수와 존재를 한눈에 보여주고, 해석 결과를 검증하는 그림으로 여전히 쓸모 있다.
2.9 대수학적 위치 해석
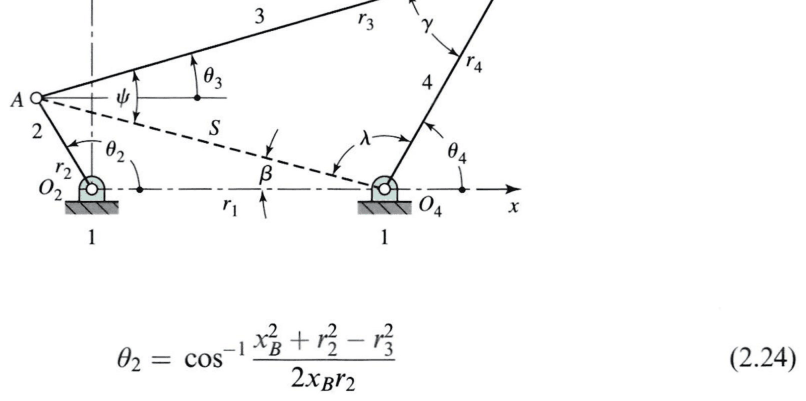
루프식을 $x$, $y$ 성분으로 나눠 대수적으로 푼다.
슬라이더-크랭크 (크랭크 $r$, 커넥팅 로드 $l$, 오프셋 $e$):
$$x = r\cos\theta_2 + \sqrt{l^2 - (r\sin\theta_2 - e)^2}$$
4절 링크: $\theta_3$ 을 소거하면 $A\cos\theta_4 + B\sin\theta_4 + C = 0$ 꼴이 되고, 반각 치환으로
$$\theta_4 = 2\tan^{-1}\frac{-B \pm \sqrt{A^2+B^2-C^2}}{C - A}$$
$\pm$ 가 두 조립 자세, $A^2 + B^2 < C^2$ 이면 조립 불가.
슬라이더-크랭크 $r = 50$ mm, $l = 150$ mm, $e = 0$
| $\theta_2$ | $x$ |
|---|---|
| 0° | 200 mm (상사점) |
| 60° | $25 + \sqrt{22500 - 1875} = 168.6$ mm |
| 90° | $\sqrt{22500 - 2500} = 141.4$ mm |
| 180° | 100 mm (하사점) |
행정은 $2r = 100$ mm. 90° 에서 행정 중간(150 mm)이 아니라 141.4 mm 로, 크랭크 회전 절반이 행정 절반과 일치하지 않는다. 커넥팅 로드의 기울기 때문이고, $l$ 이 길수록 단순조화운동에 가까워진다.
닫힌 해가 없으면 뉴턴-랩슨 반복법을 쓴다.
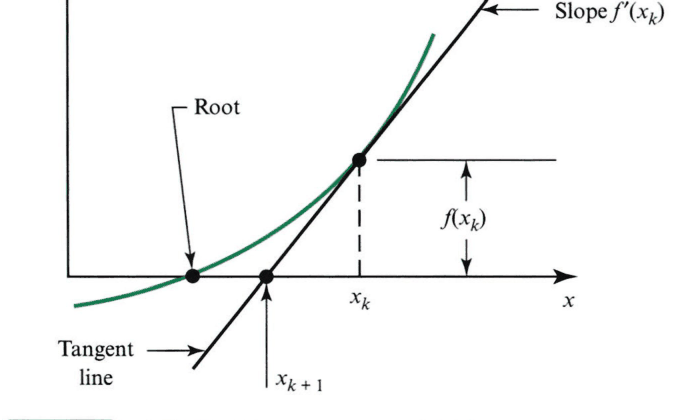
초기 추정 → 그 점에서 선형화(접선) → 접선이 0 이 되는 곳으로 보정 → 반복. 초기 추정이 다른 조립 자세 근처면 그쪽 해로 수렴한다.
2.10 복소 극좌표 대수해
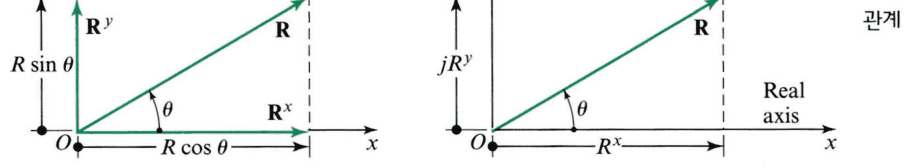
$$\mathbf R = R\angle\theta = R\cos\theta + jR\sin\theta = Re^{j\theta}$$
$j$ 를 곱하면 90° 회전, $e^{j\phi}$ 를 곱하면 $\phi$ 회전. 크기와 방향이 분리되어 미분이 쉽다 — 속도·가속도에서 위력을 발휘한다. 수학 배경은 라플라스 변환.
2.11 평면 벡터식의 복소 대수해
일반형 $Ce^{j\theta_C} = Ae^{j\theta_A} + Be^{j\theta_B}$ 에서 미지수 2개를 푸는 4가지 경우:
| 경우 | 미지수 | 해 |
|---|---|---|
| 1 | 같은 벡터의 크기·방향 ($C$, $\theta_C$) | 1개 — 그냥 벡터 덧셈 |
| 2 | 서로 다른 두 벡터의 크기 ($A$, $B$) | 1개 |
| 3 | 한 벡터 크기 + 다른 벡터 방향 | 2개 |
| 4 | 서로 다른 두 벡터의 방향 ($\theta_A$, $\theta_B$) | 2개 — 삼각형(코사인 법칙), 4절 링크 |
어떤 루프든 이 넷 중 하나로 분류하면 공식처럼 풀린다.
경우 4 는 왜 해가 2개인가?
길이 $A$, $B$, $C$ 인 세 변으로 삼각형을 만드는데 $C$ 의 방향은 정해져 있다. 그러면 삼각형을 $C$ 를 축으로 뒤집은 것도 같은 조건을 만족한다. 이게 4절 링크의 개방형/교차형 조립이다. 해석 프로그램은 둘 중 하나를 고르는 부호를 반드시 입력받아야 하고, 기구가 움직이는 동안 그 부호를 유지해야 연속된 운동이 나온다.
2.12 위치 해석 방법
| 방법 | 방식 |
|---|---|
| 도식적 | 축척 작도 후 측정 |
| 해석적 | 삼각법 (코사인 법칙) |
| 복소 대수 | $Re^{j\theta}$ 루프식 |
| 벡터 대수 | $\hat{\mathbf i}, \hat{\mathbf j}$ 성분식 |
| 수치 해석 | 뉴턴-랩슨 반복 |
예제 2.4 (슬라이더-크랭크 전위)는 다섯 방법 모두 $\theta_4 = 104.6°$, $R_{AO_4} \approx 12.6$ in.
"$\tan^{-1}$ 은 계산기가 알아서 맞게 준다"
atan(y/x) 는 −90°~90° 만 돌려준다. $x < 0$ 인 2·3 사분면 각도는 180° 가 틀린다. MATLAB·Python 에서는 반드시 atan2(y, x) 를 쓰고, 손계산이면 $x$, $y$ 부호로 사분면을 직접 확인한다. 결과는 다른 방법으로 교차검증한다.
2.13 커플러 곡선 생성
커플러(링크 3) 위 임의의 점이 그리는 궤적이 커플러 곡선이다.
$$\mathbf R_P = \mathbf R_{A} + \mathbf R_{PA},\qquad \mathbf R_{PA} = R_{PA}\,e^{j(\theta_3 + \alpha)}$$
$\theta_2$ 를 한 바퀴 돌리며 매번 $\theta_3$ 을 구해 $P$ 좌표를 기록한다. 4절 링크 커플러 곡선은 6차 대수곡선이라 직선 근사, 뾰족점, 8자 등 모양이 다양하다. 하인스–뉴섬 커플러 곡선 도감이 있고, 원하는 경로를 내는 링크를 찾는 링크기구 합성의 재료다.
2.14 움직이는 점의 변위
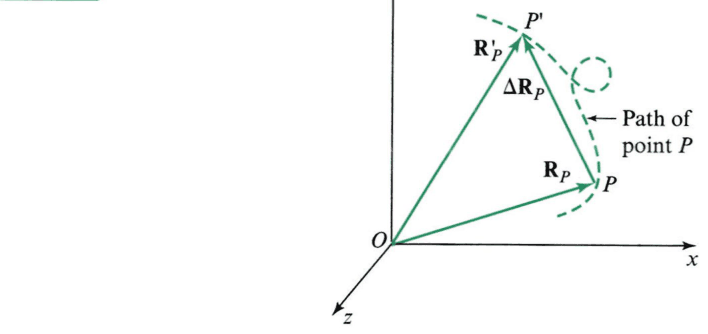
$$\Delta\mathbf R_P = \mathbf R_{P'} - \mathbf R_P$$
경로와 무관하고 원점과도 무관하다(관측자 좌표계의 운동에는 의존). 이동 거리(경로 길이)와 변위는 다르다.
2.15 두 점 간의 변위차
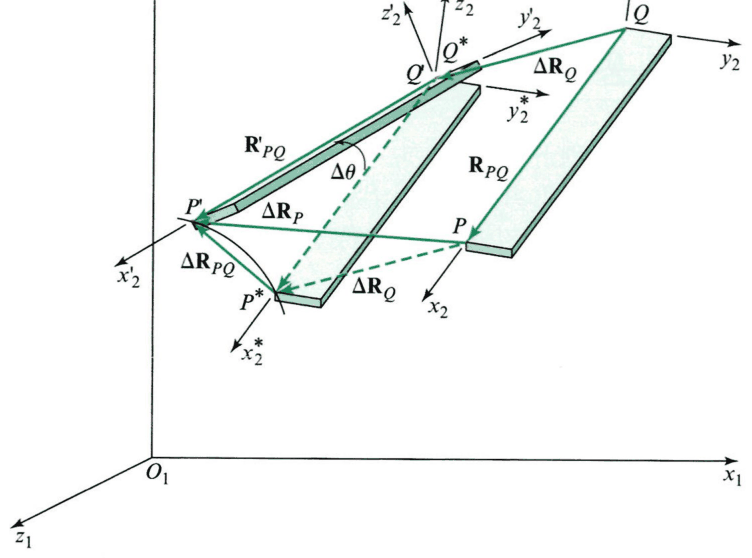
$$\Delta\mathbf R_{PQ} = \Delta\mathbf R_P - \Delta\mathbf R_Q = \mathbf R'_{PQ} - \mathbf R_{PQ}$$
같은 강체 위 두 점이면 $|\mathbf R_{PQ}|$ 가 일정하므로 변위차는 회전 때문에만 생긴다. 시간으로 나눠 극한을 취하면 속도 해석.
2.16 회전과 병진
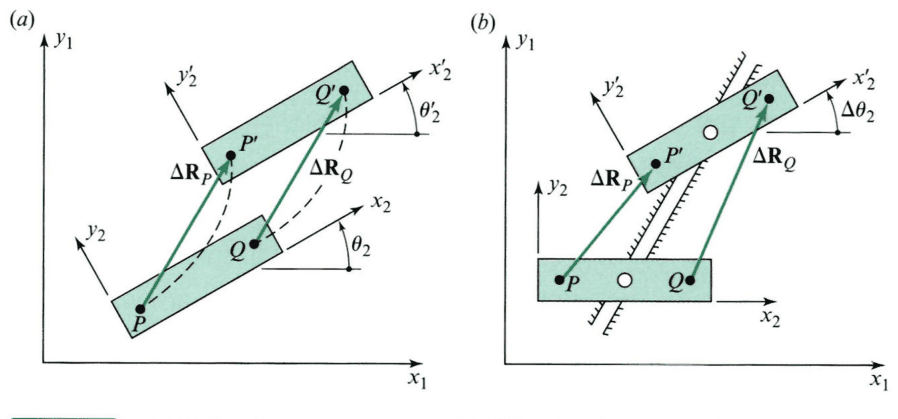
- 병진: 강체 위 모든 두 점의 변위차가 0 ($\Delta\theta = 0$)
- 회전: 몸체 위 선의 각도가 바뀜 ($\Delta\theta \ne 0$)
병진이어도 궤적이 곡선일 수 있다(관람차 의자: 곡선 병진). "회전/병진" 은 한 점의 경로 모양이 아니라 두 점의 비교로 정의된다.
2.17 상대 변위
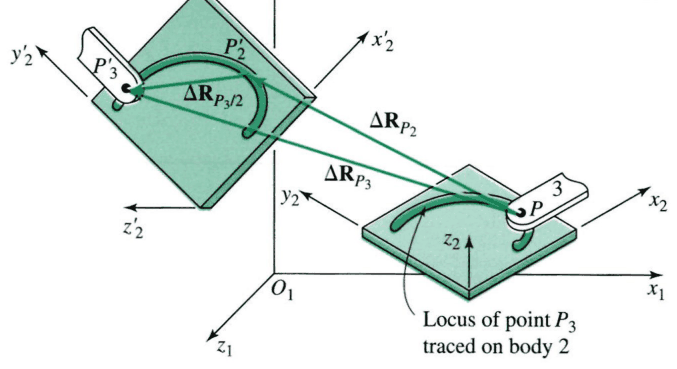
물체 2(이동좌표계)를 따라 움직이는 물체 3 의 점 $P_3$. $P_2$ 는 물체 2 에 고정되어 $P_3$ 과 순간적으로 일치하는 점이다.
$$\Delta\mathbf R_{P_3} = \Delta\mathbf R_{P_2} + \Delta\mathbf R_{P_3/2}$$
$\Delta\mathbf R_{P_3/2}$ 는 물체 2 위 관측자가 본 겉보기 변위. 변위차(두 점·한 관측자) ↔ 상대 변위(한 점·두 관측자).
2.18 절대 변위
고정좌표계가 본 변위. 이동좌표계가 고정이면 $\Delta\mathbf R_{P_2} = 0$ 이라 상대 = 절대. 해석의 최종 결과는 절대 변위로 쓴다.
2.19 상대 각변위
유한 회전은 일반적으로 벡터가 아니다(공간에서 회전 순서에 따라 결과가 다름). 평면에서는 스칼라로 더할 수 있다.
$$\Delta\theta_{3/2} = \Delta\theta_3 - \Delta\theta_2$$
팔에 달린 두 기어를 팔 위에서 보면 지면에서 볼 때와 회전량이 다르다. 평기어 해석의 기본 개념이다.